从渐进设计的物理约束到 FrameAware™ 框域重构
作者:Simba 张磊|Lensight 亮视得
导语
做渐进镜片的人都知道一个基本事实:渐进像散无法被彻底消除。视远区到视近区的光度连续变化,会在通道两侧伴随非期望像散。几十年来,渐进设计不断进步,本质上仍是在清晰区、像散水平与分布之间寻找更好的平衡。
因此,当一项技术声称“镜框参与设计后,框内像散可以进一步降低”,专业人士自然会追问:像散去了哪里?这是否违背了渐进设计的基本规律?
先说结论:框型没有让像散凭空消失。它改变的是设计任务本身——算法在计算开始前就知道哪些区域会被保留、哪些区域会被切除,因此能够重新决定哪些光学目标必须完成,以及哪些区域值得优先优化。
像散不可避免 并不代表结果不可改变
Minkwitz 定理描述了渐进通道附近光度变化与横向像散增长之间的局部关系:光度变化越快,离开通道时像散通常增长越快[1,2]。这解释了为什么高 ADD、短通道往往更难控制周边像散。
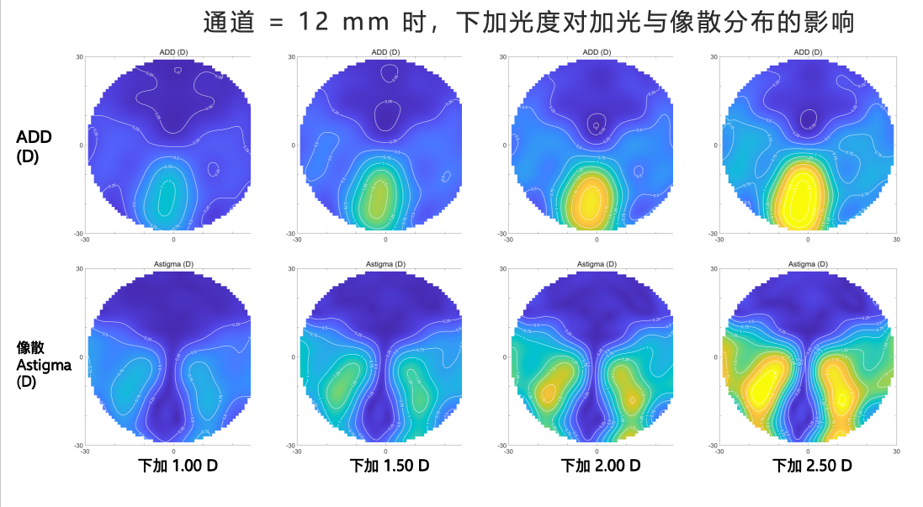
图 1a 通道固定为 12 mm 时,ADD 升高会增加需要完成的光度变化,周边像散水平随之上升。以上为同一基础设计条件下的计算示例。
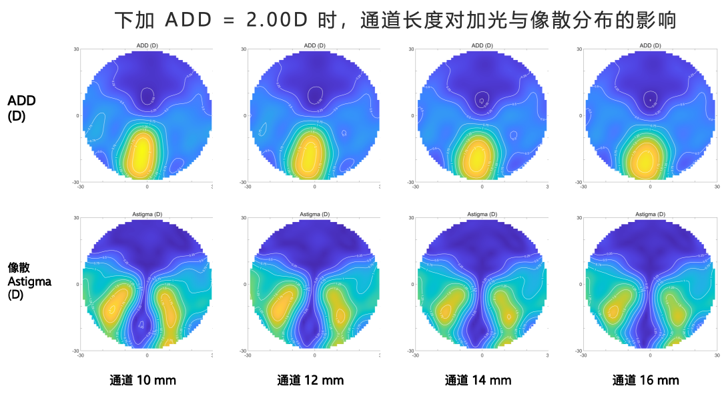
图 1b ADD 固定为 2.00 D 时,改变通道长度会改变光度过渡梯度,并相应改变伴随像散的分布。以上为同一基础设计条件下的计算示例。以上数据均来自 Lensight Cloud1.0.14平台仿真。
但“像散不可避免”并不意味着每种设计都必须具有相同的峰值、相同的覆盖面积或相同的框内综合负担。硬性设计让像散更集中、峰值更高;软性设计把像散铺得更开、峰值更低。两者遵守同一约束,结果却不同。
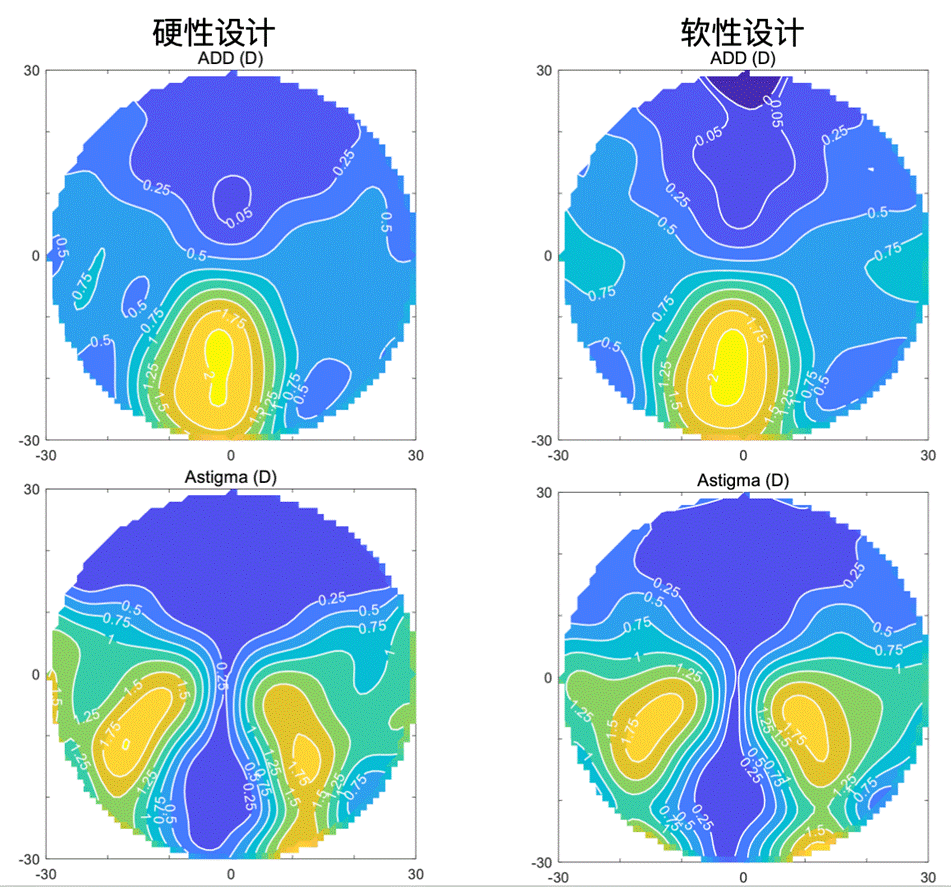
图 2 同一 ADD 与通道条件下的硬性/软性设计示例。硬性设计的像散更集中、峰值较高;软性设计的像散分布更宽、峰值较低。两者都没有消除像散,而是在改变其分布方式。
| 基本约束 | 仍可设计的结果 |
| 渐进光度变化会伴随像散 | 像散出现的位置、幅值、梯度和覆盖范围 |
| 清晰区、通道和像散之间存在取舍 | 软硬设计、目标光度与区域权重 |
| 不能制造真正无像散的渐进镜 | 可以降低真实配戴域内的综合像散负担 |
表 1 渐进设计的物理约束与可优化空间
因此,“像散不能消失”与“框内像散仍可优化”并不矛盾。前者说的是物理约束,后者讨论的是在约束之下如何分配设计任务。
镜框带来的新信息 是最终配戴域
消费者最终配戴的不是一块直径约 70 毫米的圆形原片,而是磨边后留在具体镜框中的那一部分。框型、尺寸和配适位置共同定义了真实配戴域。
传统设计通常先按处方和预设逻辑完成面型,镜框随后才用于直径、厚度和磨边。前倾角、包角、镜眼距等配戴补偿也很重要,但它们与“让真实镜框轮廓直接改变优化区域”并不是同一件事。
| 比较维度 | 常规全原片设计 | FrameAware™ 框域重构 |
| 设计域 | 较大的通用原片区域 | 真实镜框与配适位置定义的配戴域 |
| 框外任务 | 仍需追随预设光度分布 | 降低光学目标优先级,保留连续平滑要求 |
| 优化重点 | 无法预知最终保留区域 | 优先保护框内视远、通道与视近区域 |
| 镜框角色 | 加工和磨边边界 | 自由曲面求解的输入条件 |
表 2 镜框是在计算之后出现 还是在计算之前参与
FrameAware™ 框域重构不是把一张通用像散图裁成镜框形状,而是根据真实配戴域重新求解自由曲面。
2018 年研究提供了公开的技术起点
2017 年申请的中国发明专利首先把镜框轮廓函数写入自由曲面渐进镜的优化过程;2018 年发表于 Chinese Optics Letters 的论文进一步给出了数值设计、加工与检测验证。[3,4]
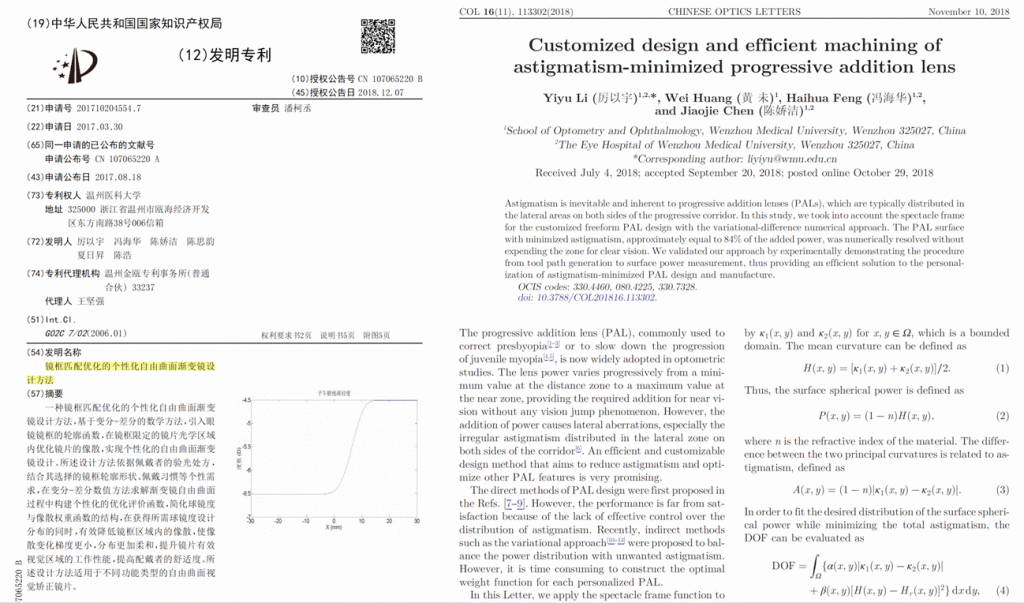
图 3 框型参与渐进设计的公开技术基础。A:CN107065220B 发明专利,提出将镜框轮廓函数引入自由曲面渐进镜优化;B:2018 年 Chinese Optics Letters 论文,进一步给出数值设计、加工与检测验证。来源:[3,4]。
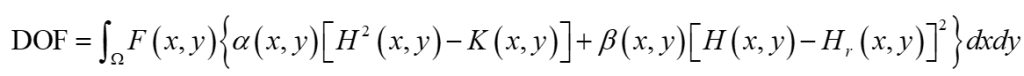
其公开逻辑可以简化为:
优化目标 ≈ 框型权重 ×(像散控制 + 目标光度误差)
研究比较了未引入镜框函数的 PAL I 与引入镜框函数的 PAL II。在 ADD 2.00 D 的示例中,PAL II 的框内最大像散降至 1.68 D,即 ADD 的 84%;低于 0.50 D 的低像散区域基本保持不变。[4]
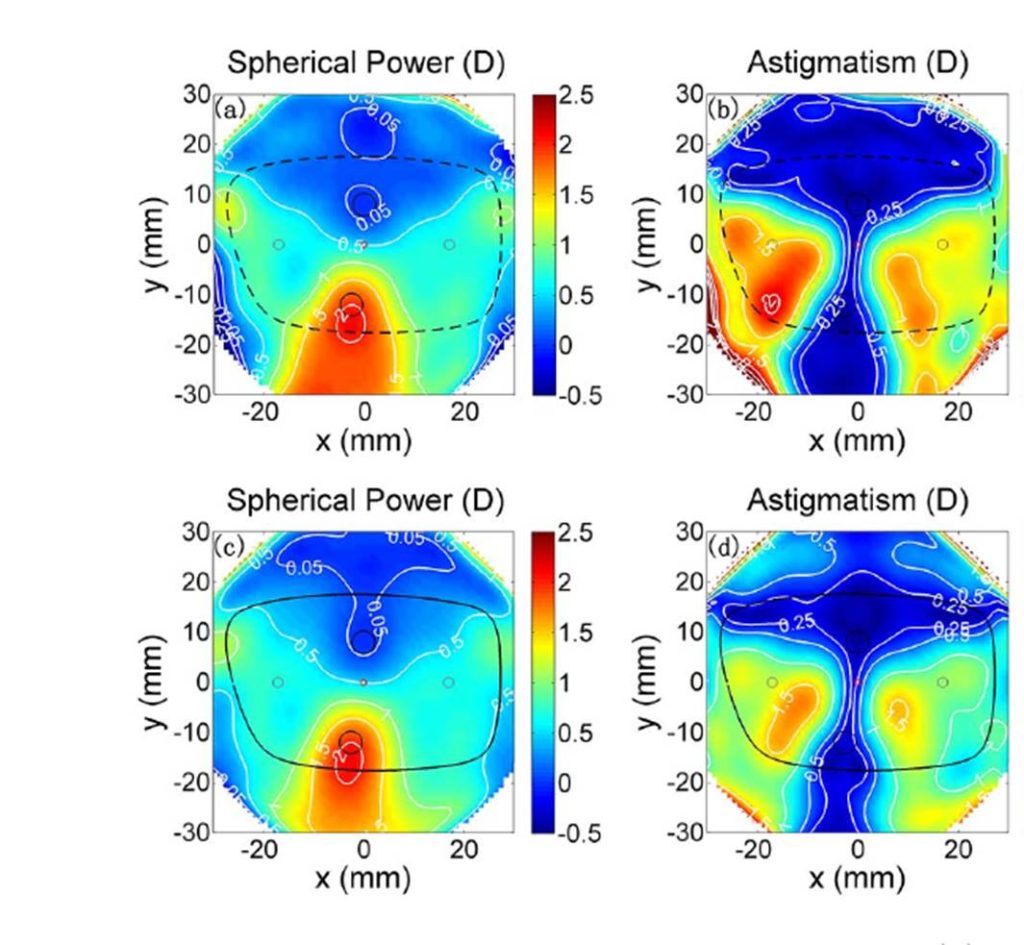
图 4 2018 年研究中 PAL I(未引入镜框函数)与 PAL II(引入镜框函数)的球镜度和像散分布。相较 PAL I,PAL II 在真实镜框范围内的高像散区域收缩,低像散清晰区域基本保持。虚线为虚拟框,实线为参与计算的真实镜框。来源:Li et al., 2018, Fig. 3[4]。
研究进一步显示,这种改善并不局限于某一种软硬设计,并完成了从面型求解、刀路生成到自由曲面加工和光度检测的验证。[4] 它回答了“能否做到”;但要判断能否稳定工程化,还需要更大范围的数据。
最关键的机制 不是简单外移 而是先减负再重构
把框域重构理解成“像散总量不变,只是从框内等量搬到框外”并不准确。公开研究中的镜框函数同时作用于像散控制和目标球镜度误差:框外权重降低后,算法不仅可以容纳更多残余误差,也不必继续严格完成原先预设的加光分布。[4]
可以把它理解成修一条必须爬升的山路。传统设计要求道路在整块原片范围内都按预设路线完成“爬坡”;框域重构知道其中一部分最终不会开放,便不再要求框外继续完成同样的爬坡,只需让路面平顺收尾。少了一段不必要的坡度变化,伴随它产生的侧向起伏也可能同时减少;剩余起伏再尽量避开真正使用的区域。
对应到镜片上,就是三个连续动作:框内保留所需的视远、通道和视近光度;框外放松预设球镜度渐变任务;在新的约束下重新优化像散和面型连续性。
这也解释了为什么框内像散降低时,框外像散不一定增加,甚至可能同步下降。因为变化的不是一个简单守恒的“像散总量”,而是需要完成的光度变化任务本身。与此同时,部分残余像差仍可以更多地落在框外低优先级区域。两种机制并不冲突。
一个可视化案例 框型是否真的进入了计算
为了直观看出框型是否真正参与求解,我们在同一渐进设计风格、ADD 2.00 D、12 mm 通道及其他基础条件一致的情况下,比较了无框参与与三种不同尺寸镜框参与计算后的光学分布。
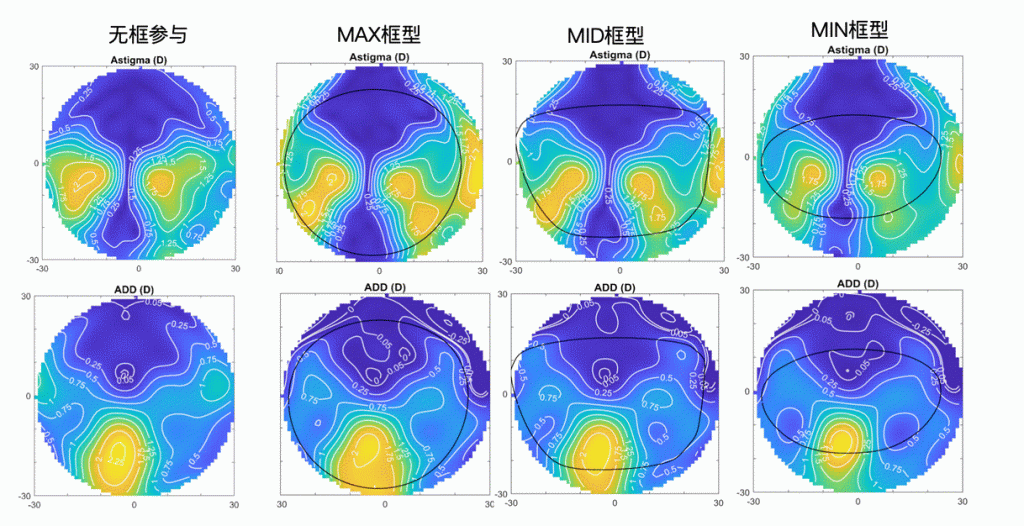
图 5 同一处方与设计条件下,无框参与和三种镜框参与计算后的像散(上)与 ADD(下)分布。镜框由大到小,框外光度分布逐渐偏离通用渐进范式,框内高像散区域同步发生变化。该图用于说明框型确实进入求解过程;尺寸与优化收益之间的定量关系仍需进一步验证。来源:Lensight Cloud1.0.14设计示例。
- 框型改变了计算结果,而不是在设计完成后简单裁切。
- 镜框越小,框外预设加光任务被放松得越多;近用光度向框外的延展明显收窄,而框内所需近用区域基本保留。
- 示例中框内高像散区域同步收缩;框外分布不必继续服从完整原片的常规渐进范式,但仍需满足面型连续、平滑与可加工等工程约束。也验证了前面的说明。
图 5 是机制演示,而不是“小框一定优于大框”的最终证明;镜框几何与优化收益之间的定量关系,仍需后续数据验证。
从一个案例走向 480 对验证
此外,我们还采取了更大规模的测试,选取 40 个真实镜框,在 12 个 ADD 档位下分别生成常规版本与框域重构版本,形成 480 对同条件比较。每一对保持镜框、ADD、通道及其他基础条件一致,主要变量是镜框是否进入优化过程。[5]
| 评价维度 | 回答的问题 |
| WAI 加权像散指数 | 真实配戴域内重点视觉区域的综合像散负担(技术细节另行公布) |
| 峰值像散区域面积 | 达到统一较高像散水平(ADD 的 70%)的区域有多大(mm²) |
表 3 两项指标分别衡量镜框内像散的综合负担与高值范围
在当前 480 对计算中,两项指标均向改善方向变化:WAI 平均降低约 12%,峰值像散区域面积平均缩小约 37%。这说明 2018 年单一案例中的现象可以扩展到更多镜框和 ADD 条件,而不是依赖某一个特殊样本。
证据边界同样需要说清楚:这些是光学计算结果,并不代表“配戴体验提高 12%”或“适应成功率提高 37%”。WAI 的完整定义、阈值敏感性以及镜框几何与收益之间的关系,将在后续方法研究和技术白皮书中进一步展开。
为什么佩极 AMOS 双定制让它更容易落地
镜框参与设计的难点,不只是算法能不能算,更是框型和配适位置能否在镜片计算之前准确、稳定、低成本地进入系统。传统门店若额外扫描和测量,会增加设备、操作与数据传输负担。
数字化框型与配适位置 → Lensight 设计引擎 → FrameAware™ 重新求解 → 镜片生产
佩极 AMOS 的镜架本身采用数字化设计和定制流程,在镜片下单前已经拥有镜框轮廓、尺寸和相应配适信息。这使得必要数据可以在正确的时间进入设计引擎,而不需要门店重复采集。
这也是“双定制”与简单整镜组合的区别。镜架和镜片不是生产完成后才被放在一起,而是在设计阶段提前共享必要信息:镜框定义真实配戴域,镜片针对这副镜框重新完成光学计算。
在面向门店与消费者的传播中,上述技术逻辑还需要被转化为更简洁的产品语言。下图展示的是佩极 AMOS 双定制的一种商业化表达,它说明产品如何落地,不构成新增的科研证据。
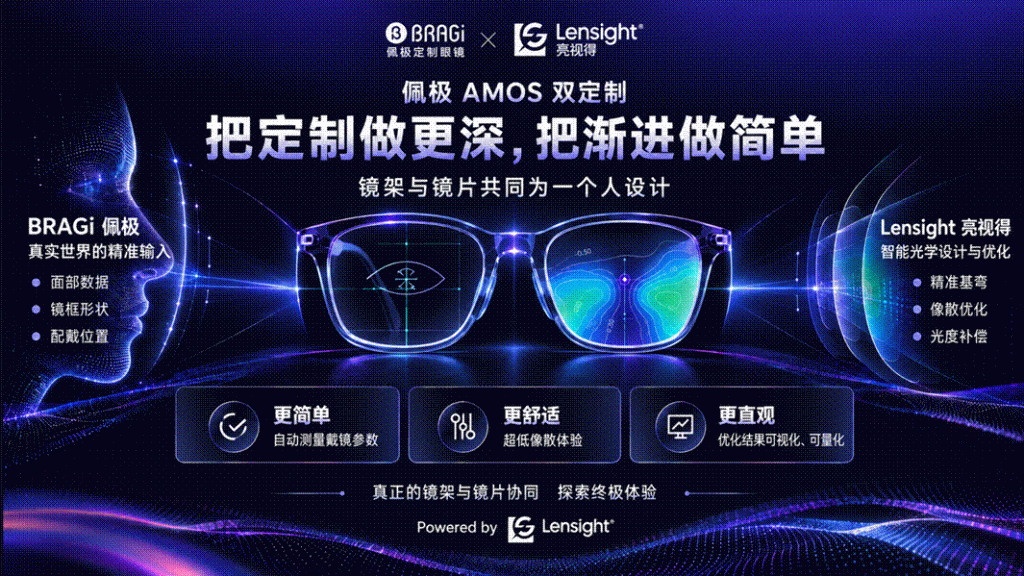
图 6 佩极 AMOS 双定制的产品化表达:数字化镜框与配适信息在镜片计算前进入 Lensight 设计引擎,使 FrameAware™ 框域重构成为可执行的配镜流程。来源:佩极 × Lensight 联合传播材料。
框型参与设计真正改变的问题
回到最初的问题:渐进像散既然无法消除,框型参与设计到底还有什么意义?
它没有绕开渐进镜片的物理规律,而是增加了一条过去经常缺失的高质量输入。算法知道最终配戴域后,既可以减少框外不再需要完成的光度变化任务,也可以让剩余误差更少地影响框内重要区域。
不是把镜片设计好再切进镜框,而是从一开始,就为这副镜框重新设计镜片。
2018 年研究给出了公开的理论与工程起点,480 对计算提供了进一步的规模化证据,数字化镜架流程则让它有机会真正进入产品。下一步更值得回答的,是哪些镜框获益更明显、光学指标如何对应真实配戴,以及这套评价方法如何被重复验证。
当我们已经知道消费者最终会配戴哪一部分镜片,为什么还要继续按照“不知道镜框”的方式去设计它?
参考资料
[1] G. Minkwitz. Über den Flächenastigmatismus bei gewissen symmetrischen Asphären. Optica Acta, 1963, 10(3): 223-227.
[2] James E. Sheedy, Charles Campbell, Ewen King-Smith, John R. Hayes. Progressive powered lenses: the Minkwitz theorem. Optometry and Vision Science, 2005, 82(10): 916-922. DOI: 10.1097/01.opx.0000181266.60785.c9.
[3] 厉以宇、冯海华、陈娇洁、陈思韵、夏日昇、陈浩. 镜框匹配优化的个性化自由曲面渐变镜设计方法. 中国发明专利 CN 107065220 B,申请日 2017 年 3 月 30 日,授权公告日 2018 年 12 月 7 日.
[4] Yiyu Li, Wei Huang, Haihua Feng, Jiaojie Chen. Customized design and efficient machining of astigmatism-minimized progressive addition lens. Chinese Optics Letters, 2018, 16(11): 113302. DOI: 10.3788/COL201816.113302.
[5] Lensight 亮视得内部研究数据. 40 个真实镜框 × 12 个 ADD 档位,480 对常规设计与框域重构渐进设计比较,2026 年 9 月.